حدود یک سال پیش، ما شروع به آزمایش میزان توانایی کلود در طراحی مدارهای الکترونیکی پایه کردیم. ما با شرکت Diode Computers، که طراح و سازنده بردهای مدار است، همکاری کردیم تا کلود را برای انجام وظایف ساده آموزش دهیم؛ مثلاً خواندن برگه اطلاعاتی (datasheet) یک تراشه و تعیین قطعات مورد نیاز برای کارکرد آن. مدلهایی که آن زمان آزمایش میکردیم نمیتوانستند به طور قابل اعتماد یک برد مدار چاپی را چیدمان کنند؛ همچنین در طراحی قطعاتی که به هم متصل شوند دچار مشکل بودند. اکنون، کلود میتواند سختافزار الکترونیکی را از ابتدا تا انتها هم طراحی و هم نمونهسازی کند.
مهندسی یک دستگاه الکترونیکی نیازمند طی کردن مراحل پیچیده متعدد و رعایت محدودیتهای عملی است. شما نه تنها باید یک برد مدار را طراحی و شبیهسازی کنید، بلکه باید درباره چیدمان فیزیکی برد و رفتار آن استدلال نمایید، اجزای مکانیکی را مدلسازی کنید و فریمور بنویسید؛ همه این کارها در حالی که باید رد پای قطعات موجود و آنچه یک کارخانه قادر به ساخت آن است را نگه دارید.
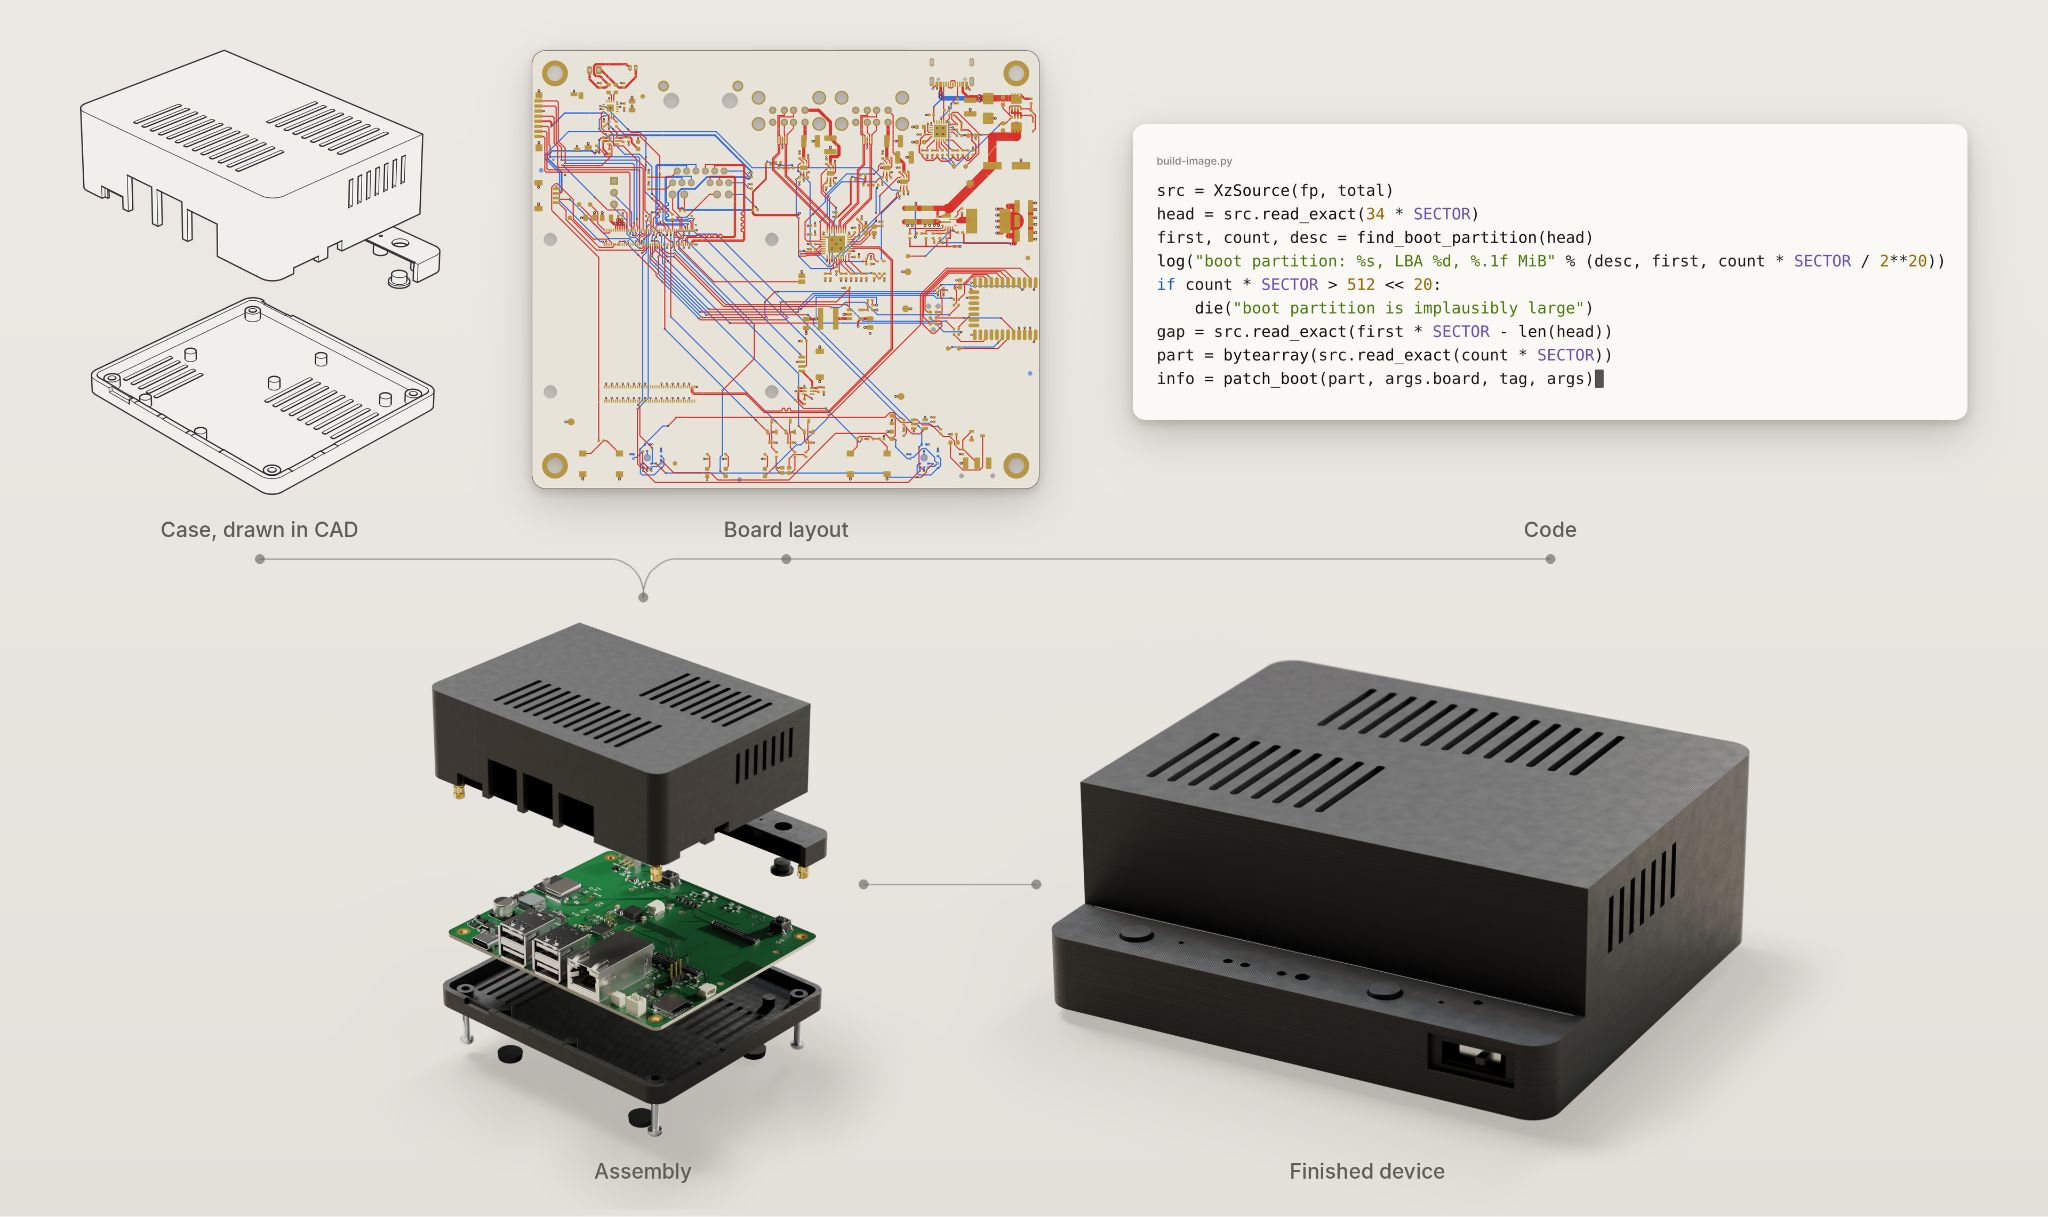
برای مشاهده میزان بهبود مدلهای جدیدتر کلود در این حوزه، دوباره با Diode همکاری کردیم و این بار از کلود فبل ۵.۲ خواستیم سه دستگاه الکترونیکی طراحی کند: یک بلندگو، یک هاب دستیار صوتی و یک حیوان خانگی مجازی دستی. با حداقل دستور، کلود توانست از استدلال هندسی برای چیدمان هر برد مدار استفاده کند، محدودیتهای ساخت را پیشبینی نماید و اطمینان حاصل کند که طرحهایش در چارچوب این محدودیتها کار خواهند کرد. او کار خودش را بازنگری کرد، طرحهایش را در نرمافزار طراحی به کمک کامپیوتر (CAD) مدلسازی کرد و در نهایت به مهندسان انسانی دستور داد تا نمونههایی بسازند که بدون هیچ اصلاحی در مدارشان کار کردند.
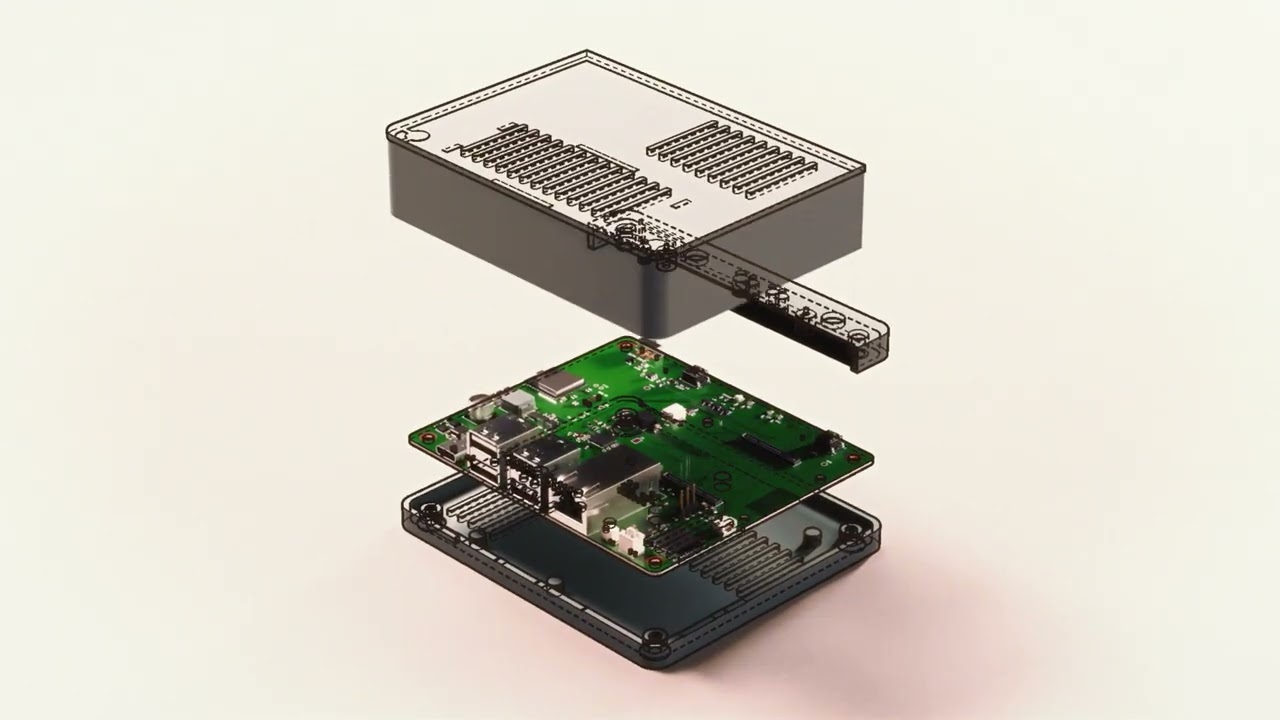
برای هر طرح، ما با دادن یک دستور ساده به کلود شروع کردیم که نوع دستگاه و الزامات اصلی سختافزاری آن را مشخص میکرد. دستور مربوط به بلندگو، برای مثال، درخواست «یک قرص کوچک که از طریق USB-C به کامپیوتر وصل میشود و شامل میکروفون و بلندگو است و از بلوتوث با آنتن PCB پشتیبانی میکند» را مطرح کرد. کلود سپس مشخصات دستگاه را نوشت، نقشههای شماتیک تمیز بصری ترسیم کرد، محل قرارگیری قطعات را روی برد مدار چاپی (PCB) انتخاب کرد، اتصالات مسی بین آنها را مسیریابی نمود، یک محفظه قابل چاپ سهبعدی طراحی کرد، فریمور را کدنویسی نمود و لیست قطعات را تهیه کرد. دیود بردهای مدار را تحت هدایت کلود مونتاژ کرد و فریمور را اجرا نمود. نتیجه نهایی یک نمونه اولیه بلندگو بود که پس از هفتهها استفاده همچنان کار میکند.
کلود فرآیند مشابهی را برای ساخت هاب دستیار صوتی و حیوان خانگی مجازی طی کرد و هر دو نیز همچنان در وضعیت کاری خوب هستند. چون این دستگاهها نمونههای اولیه زودهنگام هستند، ما هنوز نمیدانیم که چگونه در استفاده مداوم دوام خواهند آورد یا آیا گواهینامههای تجاری را پاس خواهند کرد.
استدلال در مسائل هندسی
مهمترین تفاوت بین فبل ۵.۲ و مدلهایی که در آزمایشهای قبلی خود استفاده کردیم، در نحوه استدلال فبل ۵.۲ در مسائل هندسی پیچیده، مانند محل قرارگیری قطعات روی یک برد مدار و نحوه مسیریابی اتصالات مسی بین آنها بود.
مدلهای قبلی در تصمیمگیری درباره چگونگی چیدمان قطعات پایه دچار مشکل بودند؛ مثلاً قطعات پشتیبان را بیش از حد دور از تراشههایی که به آنها خدمت میکنند قرار میدادند یا کانکتورها را به درستی جهتدهی نمیکردند. در مقابل، فبل ۵.۲ چیدمانهای فشردهتر و کاربردیتری تولید کرد. او مهمترین اتصالات را اول مسیریابی کرد: آنهایی که سیگنالهای پرسرعت یا جریانهای بالا را منتقل میکنند یا نسبت به نویز حساس هستند. برای مثال، برای هاب دستیار صوتی، کلود با مسیریابی اتصالات USB و Ethernet شروع کرد که سیگنالها را در طول جفتمسیرها—نوارهای باریک مس روی برد—منتقل میکنند. او یک جفت مسیر را در هر زمان مسیریابی کرد، طول دو مسیر در هر جفت را یکسان نگه داشت و فاصله آنها را به درستی تنظیم نمود. همچنین الگوهای تنظیم (tuning patterns)—زیگزاگهای کوچکی که طول مسیر را افزایش میدهند تا سیگنالها همزمان برسند—را اضافه کرد و اجزای منبع تغذیه را طوری چیدمان کرد که کارایی بیشتری داشته باشند.
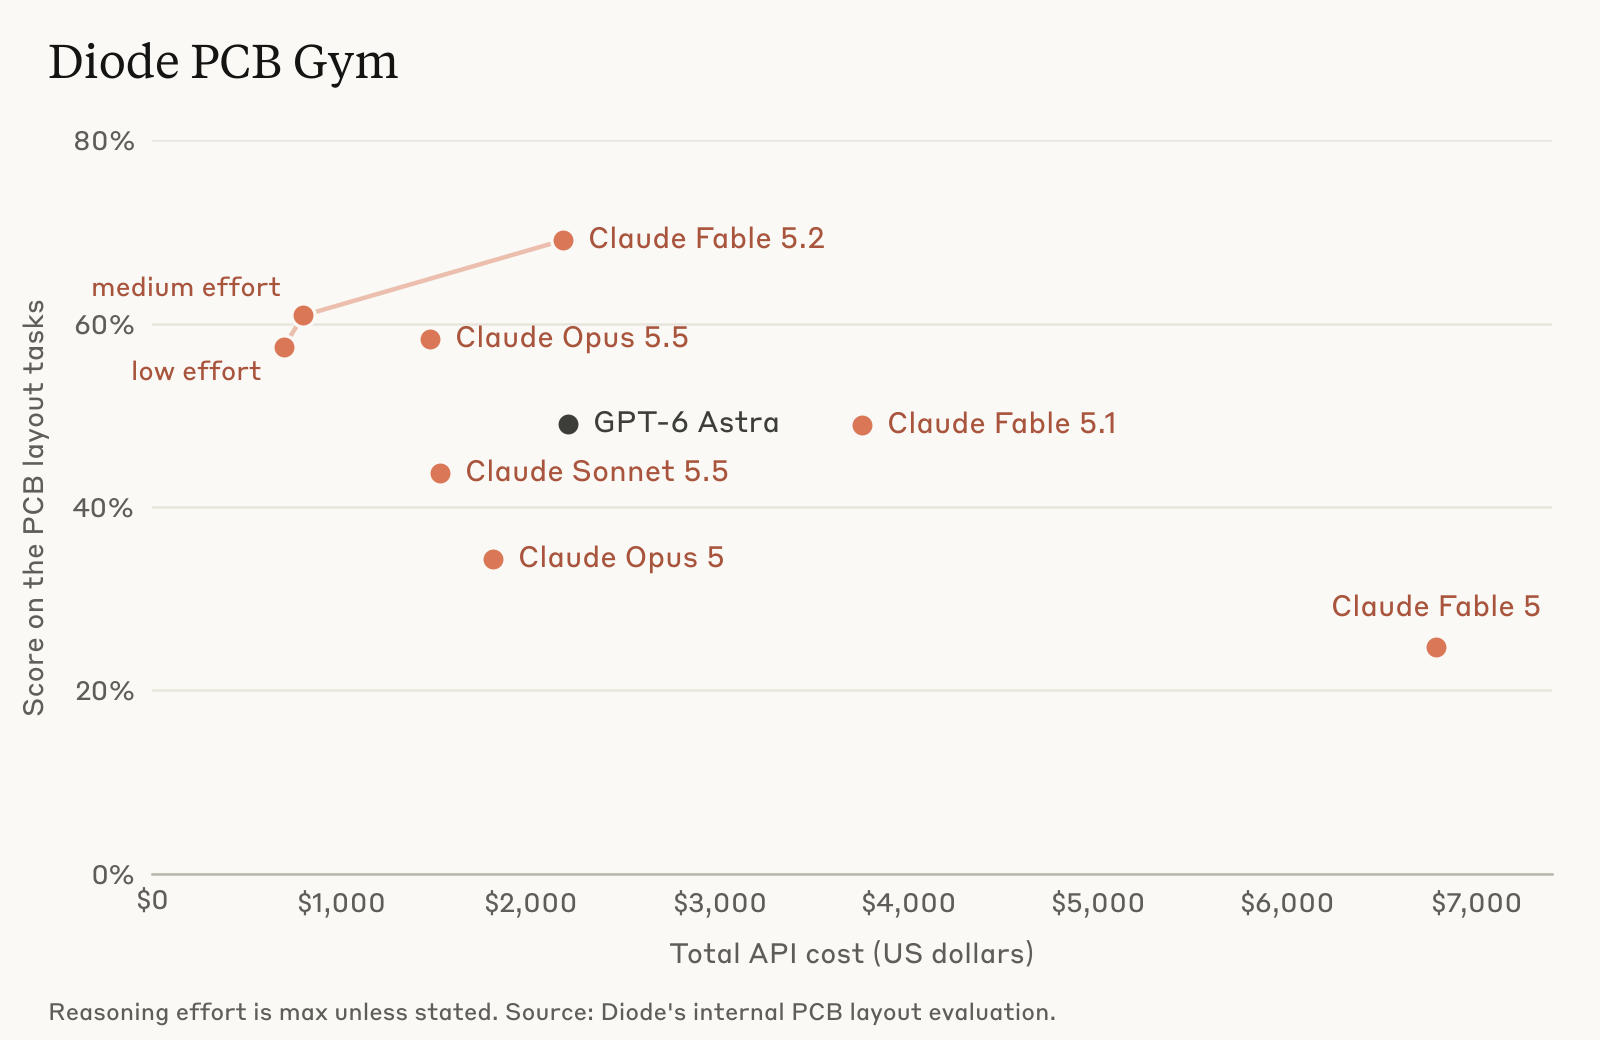
برای نشان دادن اینکه فبل ۵.۲ چقدر بهتر از مدلهای قبلی در چیدمان بردهای مدار عمل میکند، از دیود خواستیم معیار PCB Gym را اجرا کند؛ یک معیار داخلی که مدلها را بر اساس میزان توانایی آنها در قرار دادن قطعات و مسیریابی مجدد اتصالات روی طرحهای بردی که چیدمانشان حذف شده است، امتیازدهی میکند. فبل ۵.۲ در این معیار امتیاز ۶۹٪ کسب کرد، در مقایسه با ۲۵٪ برای فبل ۵ (شکل ۲). او همچنین در BenchCAD 2.1 عملکرد بهتری داشت؛ یک معیار عمومی که تست میکند آیا مدلها میتوانند قطعات سهبعدی، مونتاژها و بردهای مدار را از نقاشیهای مهندسی و تصاویر رندر شده بازسازی کنند. فبل ۵.۲ امتیاز ۸۳.۵٪ کسب کرد، تقریباً دو برابر امتیاز نسخه قبل خود، کلود فبل ۵.۱.
بازنگری طرحها
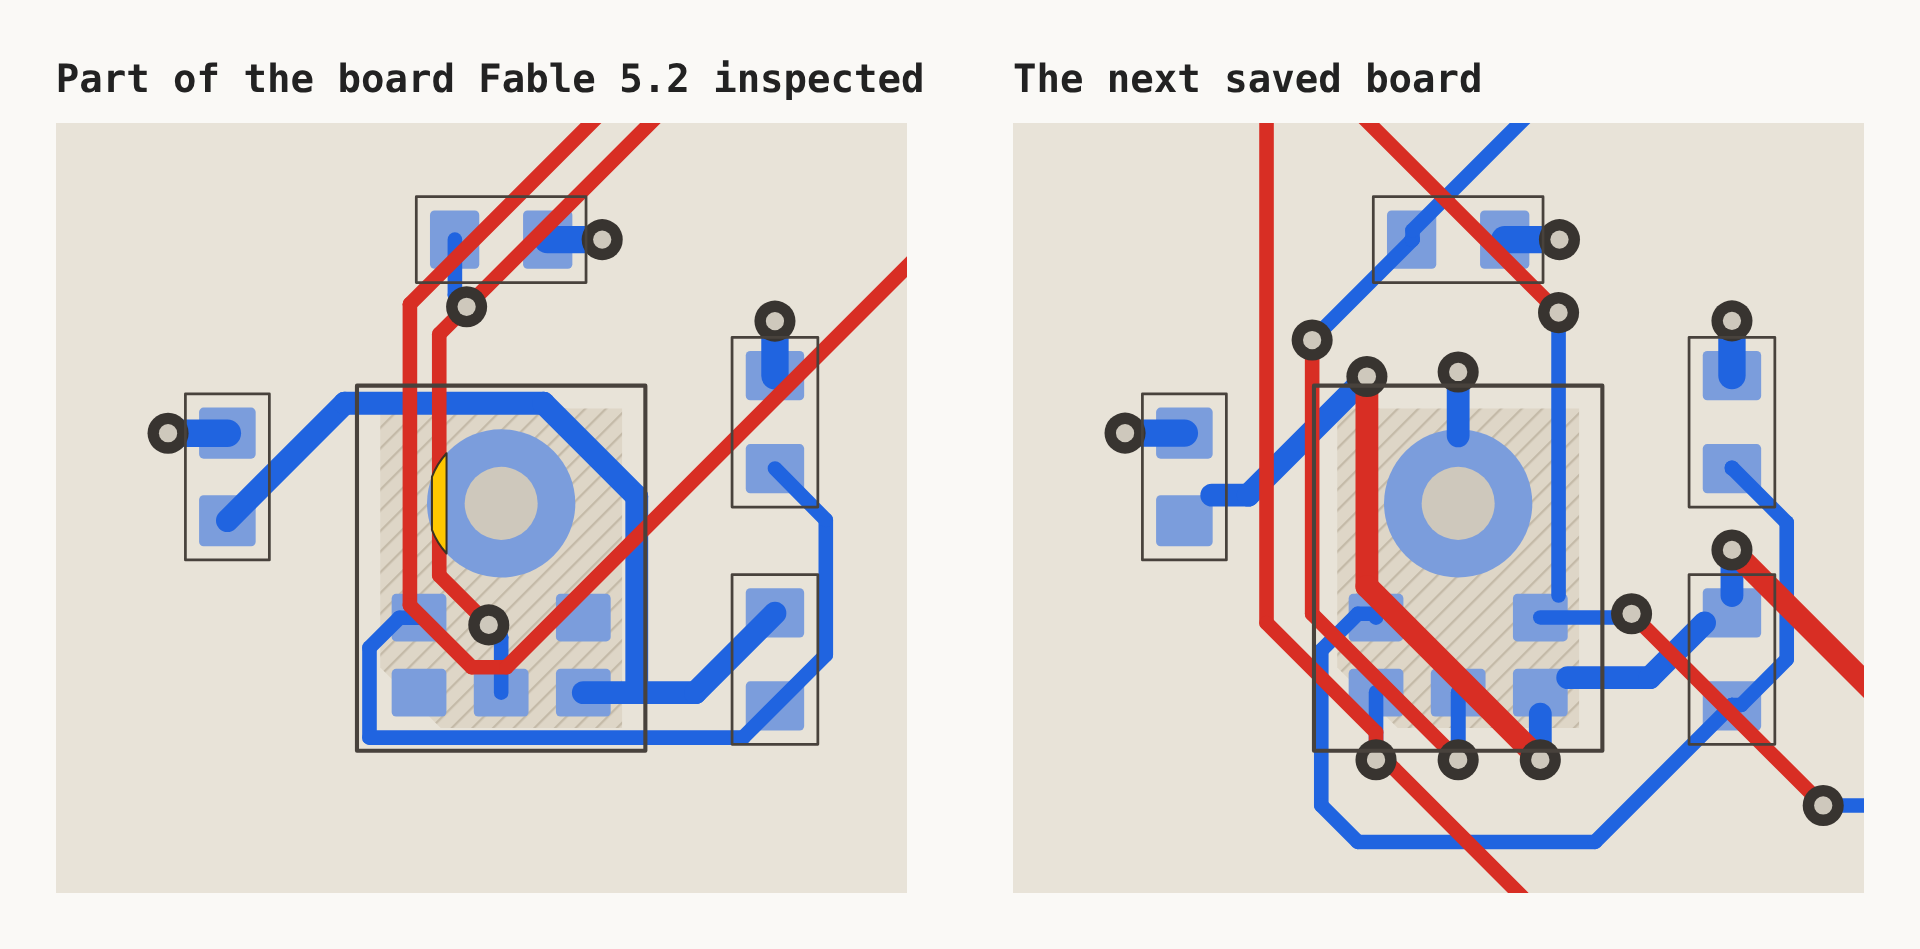
مدلهای قبلی هنگام طراحی چیدمانهای PCB به ندرت کار خود را بازنگری میکردند، حتی وقتی مشخص میشد که انتخابهای چیدمان آنها هرگز اجازه نخواهد داد مسیریابی اتصالات را تمام کنند. در سال گذشته، دیود بسیاری از بردها را با این مدلها طراحی کرد که ۹۵٪ تکمیل شده بودند اما همچنان غیرقابل استفاده بودند.
وقتی کلود متوجه شد یکی از طرحهایش کار نمیکند، بدون اینکه دستور بازنگری بگیرد، مسیر را تغییر داد. برای مثال، هنگام طراحی برد مدار بلندگو که چهار لایه مس دارد، سیگنالها را به پینهای مختلف روی دو تراشه اختصاص داد. این کار اجازه داد مسیرهای زیر کنترلهای لمسی بلندگو روی یک لایه باقی بمانند و یکدیگر را قطع نکنند. بعداً، وقتی پشت برد بیش از حد شلوغ شد، کلود سیگنالها را روی پینهای قابل تعویض جابهجا کرد و یک گوشه کامل از برد را مجدداً چیدمان نمود، به جای اینکه مشکل را با پرشهای اضافی بین لایهها حل کند.
و هنگام قرار دادن مسیرها در فایل طراحی هاب دستیار صوتی، کلود متوجه شد که اتصالات مسی «آنقدر درهم تنیده شدهاند که ردیابی بصری آنها دشوار است» و استدلال کرد: «من باید این مسیرها را پاک کنم و از نو شروع کنم.» او دهها بار اتصالات مسی را حذف و مسیریابی مجدد کرد تا زمانی که به چیدمانی رسید که کار میکرد.
استفاده از نرمافزار و مستندات
وقتی یک تصمیم طراحی برای یکی از دستگاهها به جزئیات یک قطعه خاص بستگی داشت، کلود اغلب برگه اطلاعاتی (datasheet) آن قطعه را بررسی میکرد—یک سند فنی منتشر شده توسط سازنده. وقتی از او پرسیده شد که آیا حیوان خانگی دستی بدون باتری کار خواهد کرد، کلود برگه اطلاعاتی شارژر را خواند و پاسخ داد که با برق USB کار خواهد کرد، اما پیشبینی کرد که چراغ شارژ سوسو خواهد زد، زیرا شارژر خازن کوچکی را به جای باتری مدام شارژ میکند.
برای مسیریابی اتصالات روی هاب دستیار صوتی، کلود با نرمافزار طراحی ارائه شده توسط دیود شروع کرد که به او اجازه میداد روتر (ابزاری برای ترسیم مسیرها) داخلی KiCad، یک برنامه طراحی برد مدار بسیار رایج، را اجرا کند. روتر KiCad یک مسیر را در هر زمان بین دو نقطه انتخاب شده توسط کلود ترسیم میکرد. اما هاب دارای مسیرهای بلندی بود که از یک کانکتور ۱۰۰ پینی میآمدند و کلود تشخیص داد که مسیریابی تکتک اینها نیاز به راهنمایی مرحلهبهمرحله بیش از حد دارد.
در عوض، کلود روتر خودش را نوشت: یک الگوریتم که برد را به شبکهای تقسیم میکند و در آن جستجو میکند تا برای هر مسیر یک راه روشن پیدا کند. در حدود نیم ساعت، کلود روتری داشت که میتوانست هر مسیر بلند را در تقریباً یک ثانیه چیدمان کند. وقتی کلود متوجه شد یک مسیر کلاک صوتی بیش از حد به مسیرهای Ethernet نزدیک است، روتر را طوری تنظیم کرد که فضای بیشتری حول مسیرهای حساس باقی بماند.
ردیابی محدودیتها و اثرات بعدی
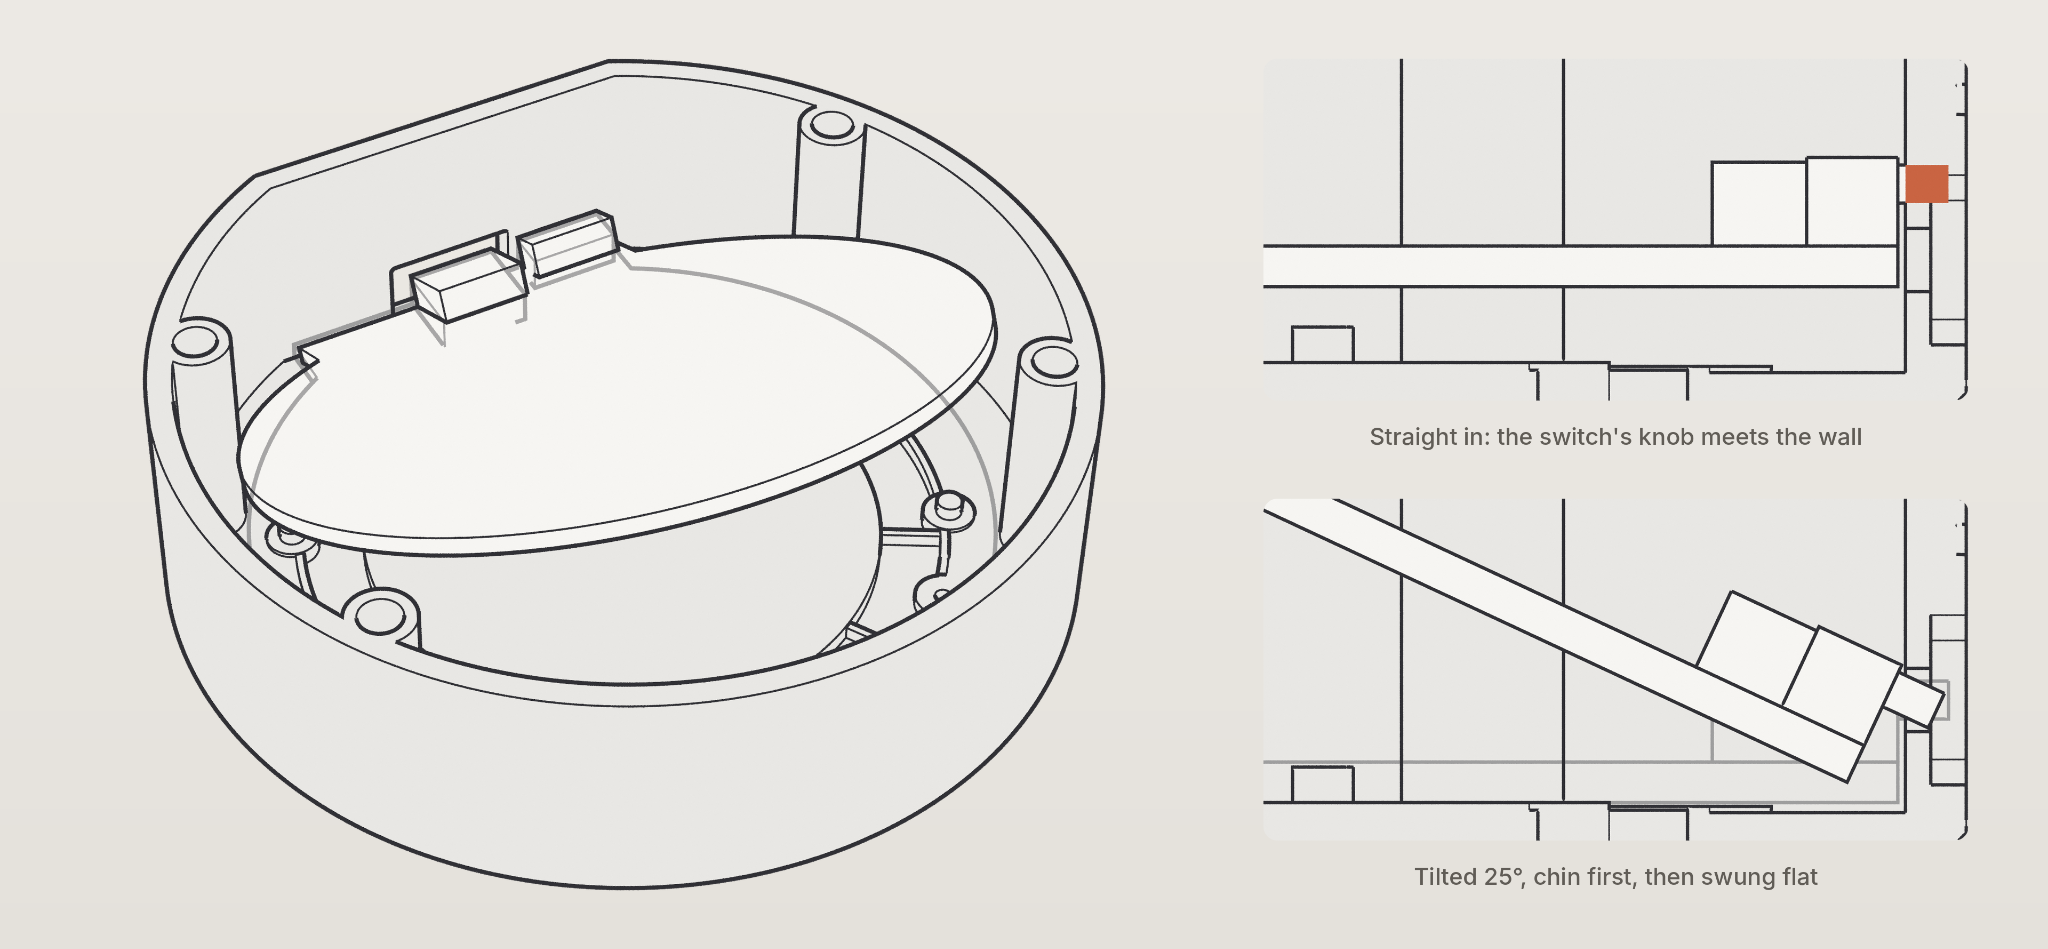
تصمیمات گرفته شده در یک بخش از طرح، اثرات بعدی دارند که کلود آنها را ردیابی میکرد. هنگام طراحی محفظه هر دستگاه، او کدی نوشت تا بررسی کند که مدل سهبعدی برد مدار بدون برخورد قطعات، داخل محفظه جا میشود یا خیر. برای مثال، او یافت که برد بلندگو نمیتواند مستقیم داخل محفظه پایین بیاید، زیرا کلید قطع صدا (mute switch) به دیواره عقب برخورد میکند. کلود محاسبه کرد که اگر برد هنگام نصب حدود ۲۵ درجه کج شود، جا خواهد شد. او این را در مدل سهبعدی خود آزمایش کرد و این مرحله را به دستورالعملهای مونتاژ اضافه نمود.
هنگام طراحی محفظه برای هاب دستیار صوتی، کلود محاسبه کرد که یک پورت میکروفون به طول ۲۵ میلیمتر—بازویی که اجازه میدهد صدا به میکروفون برسد—نزدیک ۳.۴ کیلوهرتز تشدید خواهد شد. او استدلال کرد که این «دقیقاً در باند صوتی است»، «که ایدهآل نیست اما برای اهداف دستیار صوتی همچنان قابل استفاده است. رویکرد بهتر یک محفظه گوهای شکل است که در عقب بلند و در جلو کوتاه میشود.» شکل گوهای طول پورتها را به حدود ۱۰ میلیمتر کاهش داد که فرکانس تشدید را به حدود ۸.۹ کیلوهرتز افزایش داد، دقیقاً در لبه محدوده استفاده شده برای گفتار. کلود همچنین فریموری برای بلندگو نوشت که با بلندتر شدن صدا، حلقه چراغهای LED را کمنور میکند تا دستگاه زیر حد جریان الکتریکی که کلود روی برد طراحی کرده است باقی بماند.
طراحی برای ساخت واقعی
در طراحی الکترونیک، مهندسان باید در چارچوب محدودیتهای دنیای واقعی کار کنند. یعنی باید مطمئن شوند که یک کارخانه واقعاً میتواند چیزی را که میخواهند بسازد، تولید کند. آنها این کار را با اجرای دو نوع بررسی انجام میدهند: بررسیهای طراحی برای ساخت (DFM)، که هندسه برد مدار را با محدودیتهای ساخت کارخانه مقایسه میکنند، و بررسیهای تأمین، که تأیید میکنند توزیعکنندگان آنها قطعات را در انبار دارند.
کلود این بررسیها را خودش انجام داد و نتایج را به مشکلاتی که نیاز به اصلاح داشتند و هشدارهایی که میتوانست نادیده بگیرد دستهبندی کرد. بررسیهای او برای هاب دستیار صوتی، شیشههای باریک ماسک لحیم (پوشش محافظ روی برد مدار) را به عنوان خیلی نازک برای ساخت علامت زد. کلود آنها را با گسترش دهانهها در ماسک لحیم، بدون جابهجایی هیچ قطعهای، اصلاح کرد. بررسیها همچنین یک اتصال بین دو زمین (مسیرهای بازگشت مشترک برای جریان الکتریکی) را به عنوان خطا علامت زد، زیرا چککننده خودکار تشخیص نداده بود که اتصال عمدی است. کلود به درستی استدلال کرد که این موضوع بر عملکرد تأثیر نخواهد گذاشت و هشدار را نادیده گرفت.
دیود هر سه برد را مستقیماً از فایلهای طراحی کلود تولید کرد، بدون هیچ رفت و برگشتی درباره تنظیمات. کارخانهها و مهندسان اغلب مجبورند چندین دور تغییرات ساخت را طی کنند و تیم دیود به ما گفت که تعجب کردند که چرا لازم نبود این کار را با کلود انجام دهند.
محدودیتها و گامهای بعدی
هر سه این دستگاهها همچنان نمونههای اولیه هستند: آنها از اعتبارسنجی الکتریکی، تنظیم آنتن، تست حرارتی یا گواهینامه عبور نکردهاند و برای تولید انبوه طراحی نشدهاند. چون کلود به تجهیزات تست یا ماشینهایی که بردهای مدار را میسازند و مونتاژ میکنند متصل نبود، مهندسان دیود مجبور بودند نمونههای اولیه را به صورت فیزیکی بسازند و تست کنند. با این حال، در سال گذشته، کلود در استدلال درباره تصمیمات چیدمان قطعات و مسیریابی بهبود چشمگیری داشته است و اکنون میتواند با حداقل راهنمایی انسانی الکترونیک طراحی کند و به مردم در ساخت نمونههای اولیه کمک کند. سایر مدلها نیز در اینجا پیشرفت میکنند: OpenAI اخیراً مقالهای درباره استفاده از مدلهای خود برای طراحی یک دستگاه دستی نوشت. کارهایی مانند این میتواند به مهندسان کمک کند طرحهای سختافزاری جدید را سریعتر بسازند و تست کنند.
در ادامه، ما قصد داریم بررسی کنیم که آیا کلود میتواند بردهای متراکمتر، سریعتر و پیچیدهتر طراحی کند، آنها را در شبیهسازی بررسی نماید و از اندازهگیریهای انجام شده روی دستگاههای تکمیل شده یاد بگیرد.
پاورقیها
01 Anthropic رابطه تجاری با Diode دارد.
02 این یکی از موارد معدودی بود که تیم دیود از کلود سوال کرد («آیا اگر باتری نباشد کار میکند؟»). به طور کلی، دستورهای آنها حداقل بود و محدود به دستورات کوتاه (مثلاً «نقشه شماتیک را تمیز کن» و «ادامه بده») بود.